

MediaKeadilan.com – Google mengangkut kemampuan AI ke level yang makin nyata lewat Gemini 4 Argon. Model AI terbaru ini diklaim mampu menolong robot humanoid mempelajari keterampilan fisik cuma bersama mengamati video.
Dalam pengujian bersama Apptronik, robot Apollo bahkan sukses memasukkan tujuh lemparan bola berturut-turut.
Eksperimen ini memperlihatkan bagaimana AI tak cuma digunakan demi mengolah teks, menulis kode, atau menjawab pertanyaan.
Google mengembangkan kemampuan Gemini 4 Argon agar dapat memahami lingkungan fisik, menghitung gerakan yang diperlukan, hingga menerjemahkan hasil pengamatannya menjadi instruksi yang dapat dijalankan robot.
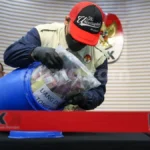
Dalam pengujian internal Google, Argon diperlihatkan rekaman seseorang bermain cornhole, permainan melempar kantong kecil ke papan berlubang.
Dari video tersebut, model memetakan koordinat spasial lingkungan, menghitung gerakan sendi tubuh yang dibutuhkan, lalu menyusun kode demi menciptakan simulasi gerakannya.
Hasilnya lalu diterapkan pada Apollo, robot humanoid buatan Apptronik. Google menyebut robot itu sukses menjalankan tujuh lemparan berturut-turut dalam pengujian di dunia nyata.
Menariknya, proses ini tidak berhenti pada meniru gerakan yang terlihat di video. Argon menghubungkan pengamatan visual bersama perhitungan spasial dan pembuatan kode demi memindahkan keterampilan dari simulasi ke robot fisik.
Dari Video ke Gerakan Robot dalam Hitungan Jam
Google menyebut pendekatan tersebut sebagai Video-to-Sim-to-Real. Sesuai namanya, prosesnya dimengawali dari video, dilanjutkan bersama pembuatan simulasi, lalu diterapkan pada perangkat fisik.
Pendekatan ini berpotensi memangkas salah satu pekerjaan yang menyita waktu dalam pengembangan robot, yakni membangun model simulasi secara manual.
Google mengklaim proses yang biasanya membutuhkan waktu berminggu-minggu dapat dipersingkat menjadi cuma sejumlah jam.
Jika pendekatan ini dapat diterapkan secara konsisten pada tugas yang makin beragam, pengembang robot berpeluang menguji keterampilan baru bersama makin cepat semasih belum menerapkannya di dunia nyata.
Meski begitu, kesuksesan dalam satu eksperimen melempar bola masih belum otomatis membuktikan bahwa robot dapat mempelajari berbagai pekerjaan fisik bersama tingkat kesuksesan yang sama.
Pengujian makin luas tetap diperlukan demi mengetahui seberapa andal metode tersebut di lingkungan dan kondisi yang berbeda.